




Robot Systems Developer
Deterministic task runtimes · Cross-layer observability · RISC-V systems


我做机器人系统软件,关注三件最不应该模糊的事:任务如何确定地执行、异常如何被证据定位、系统边界如何被验证。
- 确定性任务运行时: 用固定工作流、截止时间、取消/恢复语义和设备确认约束任务执行。
- 跨层可观测性: 关联 ROS 2、Linux/eBPF 与 CAN 证据;证据不足时拒绝给出诊断结论。
- 系统边界验证: 从 RISC-V 多 hart 隔离到故障探针,区分配置声明、软件证据与硬件证据。
- 工程栈: C、C++、ROS 2、Linux、SocketCAN、eBPF、RISC-V;Python 主要用于编排、验证与工程工具。重视可复现测试和明确的验证边界。
面向移动家庭机器人的核心工作台:以证据优先的任务运行时约束动作边界,记录可回放事件,并在验证证据不足时 fail-closed。
Python · C · ANTLR · CSS
面向 ROS 2 的确定性任务运行时:使用固定工作流、嵌套 Action、截止时间、取消与恢复语义承接 AI 和感知输入,并提供设备桥接、任务历史与受限模型适配。
ROS 2 Jazzy · C++17 · BehaviorTree.CPP · SocketCAN · gRPC · SQLite
关联 RuntimeEvent、ROS 2 tracing 与 Linux 运行时证据,构建可审计的跨层诊断和受约束配置优化流程。
ROS 2 · Linux tracing · eBPF · evidence graph · Python
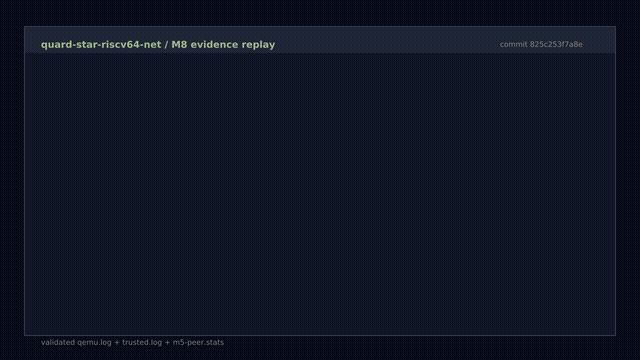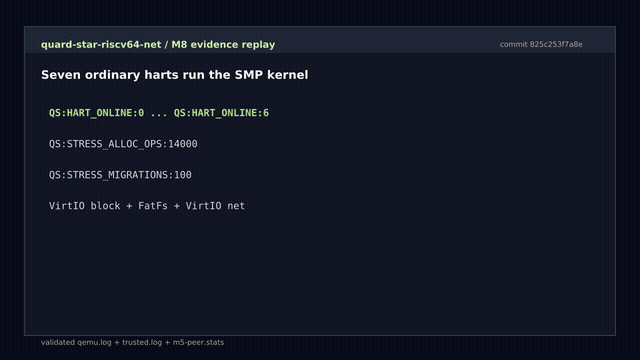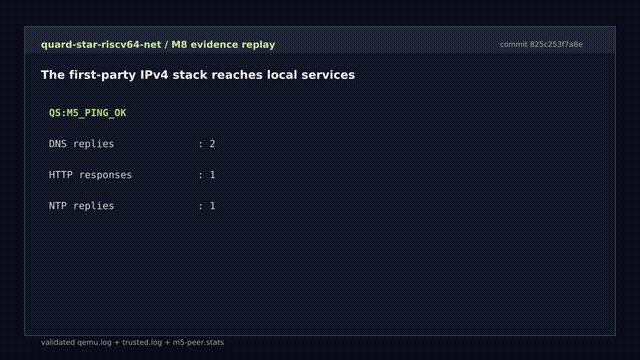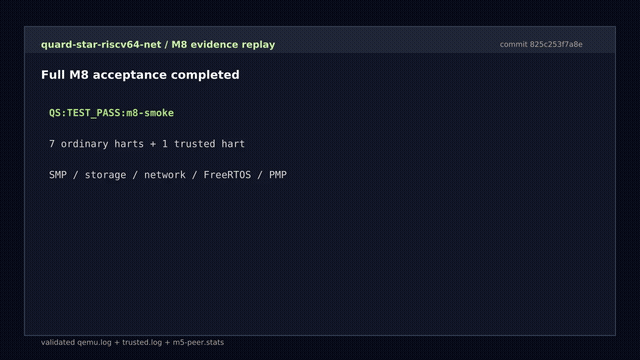
个人项目:面向 QEMU quard-star 的 RISC-V64 系统,包含 7-hart SMP 内核、独立 FreeRTOS trusted hart、Sv39、VirtIO、文件系统与自研 TCP/IP 链路;我编写 OpenSBI domain DTS 声明资源边界,并用自建 fault probe 验证 PMP 双向访问拒绝。
C · RISC-V · OpenSBI · FreeRTOS · QEMU
以下列表由 GitHub Actions 自动同步;新建的原创公开仓库会自动加入,并展示项目级技术栈或主要语言。
Quchaosheng.github.io
Technical notes and project documentation on Linux kernel, ROS 2, embedded systems, and robotics.
HTML · CSS · JavaScript · GitHub Pages
ros2-control-vcan-motor-demo
ros2_control hardware interface over SocketCAN with 7 deterministic fault injectors; launch tests assert the safe-stop frame count upper bound at the CAN byte level.
C++17 · ROS 2 Humble · ros2_control · SocketCAN · launch_testing
ros2-apriltag-docking-demo
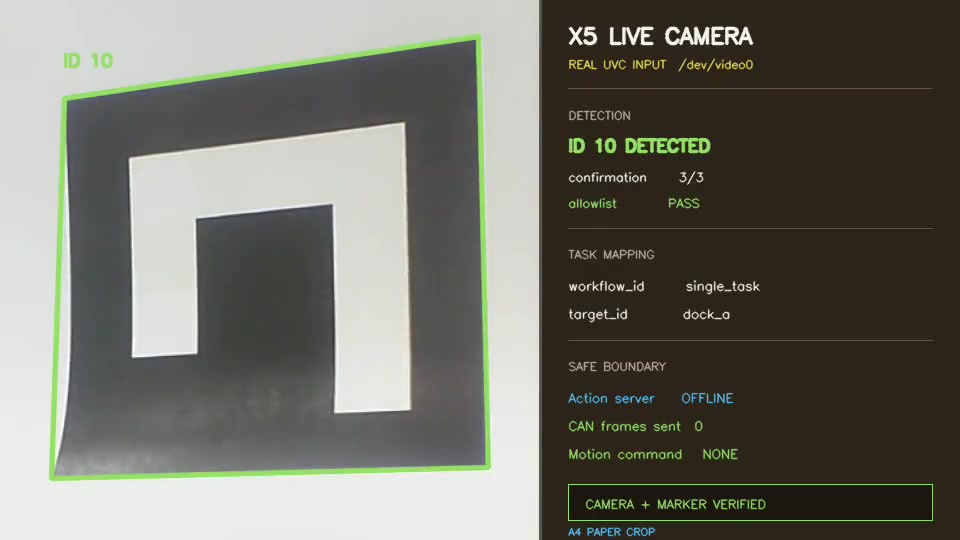
AprilTag docking with 6 admission guards (including pose-jump with angle wrapping); Guard is re-evaluated during the active task, not just at start.
ROS 2 Jazzy · Nav2 Docking · AprilTag · Gazebo Harmonic · Python 3
- ros2_control_demos #1198:提交 Linux SocketCAN 差速移动底盘硬件接口示例(待审核)。
- vision_opencv #571:提交
cv_bridge的 CMake CMP0167 兼容性修复(待审核)。
这里仅列出我在其他开源项目中实际提交过的 Pull Request;状态会随上游审核进度更新。


- 技术笔记与项目记录
- ROS 2 task runtime architecture
- RISC-V64 system architecture and QEMU evidence
- Workbench task verification and replay