
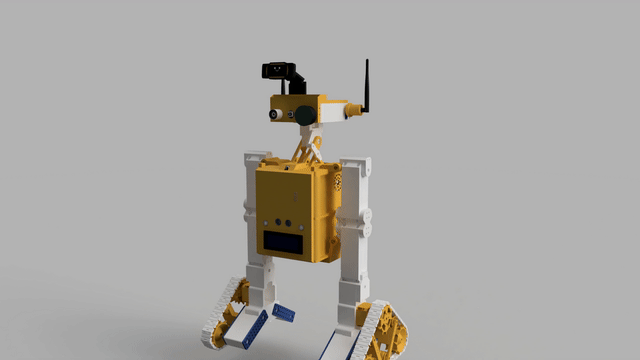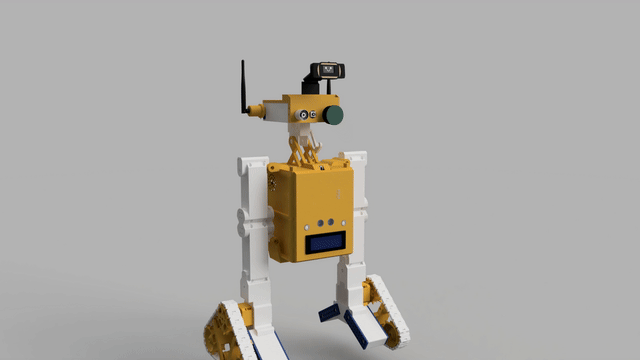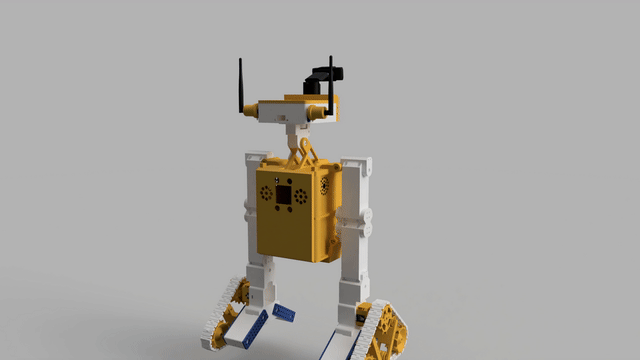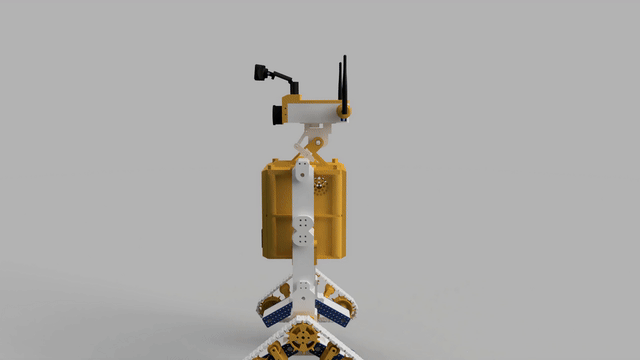


SentryBOT; Raspberry Pi 5 + Arduino tabanlı, modüler bir yoldaş robot ve servis mimarisidir. Tüm yetenekler bağımsız modüller hâlinde tasarlanır, tek bir Gateway üzerinden tek porttan API olarak sunulur. Donanım kontrolü Arduino ile yapılırken; konuşma tanıma/TTS, LED animasyonları, kamera ve LLM/RAG gibi fonksiyonlar Pi5 üzerinde mikro servisler olarak çalışır.
Ana hedefler:
- Basit, temiz, DryCode odaklı modüller
- Her modül hem kütüphane (import) hem servis (run) olarak çalışabilir
- Tüm konfigürasyonlar YAML dosyalarındadır ve gerektiğinde override edilebilir
- Donanım ağır işlerini Arduino üstlenir; görüntü işleme gibi pahalı işler gerekiyorsa dış istemcilere (PC) köprülenir
- Tri-Layer Agent Mimarı (agent_core): Robotun otonom kararları 3 katmanlı (Router/Planner, Uzman Sub-Agent'lar, Ana Persona) bir otonom ajan pipeline'ı ile yönetilir.
- Social DB: Eski JSON tabanlı izole hafızalar tek bir birleşik SQLite veritabanında toplandı. Kişiler, yüzler, ilişkiler, anılar ve ritüeller tek merkezden yönetiliyor.
- OLED Faces: SSD1306 I2C OLED için Pip tarzı prosedürel animasyonlu göz ve yüz ifadeleri eklendi. Duygusal ifadeler robotun durumuyla senkronize edilir.
- Gelişmiş Otonomi ve Duygu Motoru (autonomy): Robotun iç durumu (Mutluluk, Enerji, Merak, Korku) davranışlarını ve NeoPixel ışıklarını otomatik etkiler. Ses geldiğinde kafa çevirme, boşta kalınca iç çekme/etrafı izleme özellikleri aktiftir.
- Wakeword Modülü: OpenWakeWord destekli düşük güçlü arka plan dinleyicisi eklendi.
- Semantik Router: İstekler LLM tabanlı vektör/benzerlik ile en doğru sub-agent'a yönlendirilir.
- Common Emotion Vocab: Tüm modüller ortak bir duygu (emotion) sözlüğünü kullanır; gözler, ışıklar ve ses tonu birbiriyle uyumlu çalışır.
- Servo sürüşü I2C’ye taşındı (PCA9685, 50 Hz). Açı→mikrosaniye darbe haritalaması konfigüre edilebilir (min/max us).
- Çift “X‑cross” lazer eklendi: tekli ya da ikisi birden aç/kapa (firmware komut + Pi API).
- Tam Yapılandırılmış Çıktı (Structured JSON): Ollama artık tüm yanıtlarını düşünce, vokal yanıt ve aksiyon içeren JSON formatında döner.
- Sistem-Genel Modül Kontrolü: Robot kendi modüllerini LLM kararlarıyla çalışma esnasında kapatıp açabilir.
- Durum Kalıcılığı: State Manager, global state'i sqlite/json backend ile restart sonrasında da saklar.
- Gateway Güvenliği: Gateway'e isteğe bağlı API anahtarı ve rol kontrolü eklendi; yazma uçları korunabilir.
- VLM Mode Yönetimi: Görüntü işleme yetenekleri ayrı ayrı açılıp kapatılabilir; pahalı işlemler ihtiyaca göre sınırlandırılır.
- Multimodal Animasyon Senkronizasyonu: Tek YAML akışında servolar, OLED göz ifadeleri ve NeoPixel ışık efektleri zaman uyumlu (time-coded) çalışır.
- Donanım: Raspberry Pi 5 (ana bilgisayar) + Arduino (ör. Mega) kontrol kartı
- İletişim: Arduino ile NDJSON seri köprü; modüller arası HTTP (FastAPI)
- Gateway: Tüm modül router’larını tek FastAPI sürecinde birleştirir (varsayılan: 0.0.0.0:8080)
- Konfigürasyon: Her modül altında
config/config.yml; merkezi düzenleme için Config Center - Loglama: Merkezi log wrapper; dosya + bellek içi halka buffer
Başlatıcı akış (varsayılan): sentrybot.py -> TUI (Control Center) arayüzünü başlatır ve arka planda run_robot.py'yi çalıştırır.
Algılama, karar ve ifade zinciriyle çalışan SentryBOT’un yetenekleri modüllere ayrılmıştır. Aşağıda her bir alan için kapsam, tipik veri akışı, önemli uç noktalar ve sınırlar özetlenmiştir.
-
Hareket/Donanım
- Arduino Seri Köprü (modules/arduino_serial)
- Kapsam: servo/stepper sürüş, IK pozları, otur/kal kalk, IMU okuma, telemetry, emergency stop.
- Veri akışı: Pi5 ↔ Arduino NDJSON satır tabanlı mesajlar; arkaplanda non-blocking okuyucu, heartbeat.
- Örnek: POST
/arduino/requestbody{ "cmd": "set_pose", "pose":[...], "duration_ms":1200 } - Sınırlar: Seri port stabilitesi; AUTO port bulma başarısızsa
ARDUINO_PORTile zorlayın.
- PiServo “Kulaklar” (modules/piservo)
- Kapsam: sol/sağ servo ile duygu jestleri ve basit jestler (wakeword/sound).
- API:
/piservo/set?left=90&right=90,/piservo/emotion?name=joy - Sınırlar: Donanım yoksa simülatör modunda çalışır; PWM/angle sınırları config ile belirlenir.
- Teşhis & Zamanlama (modules/diagnostics, modules/scheduler)
- Diagnostics API:
/diagnostics/run,/diagnostics/report— modül sağlıklarını zincir hâlinde kontrol eder; gecikme ve tekrar eden hataları da değerlendirir. - Scheduler API:
/scheduler/jobs— basit async periyodik görevler, HTTP ping işleri; runtime görev ekleme/silme de desteklenir.
- Diagnostics API:
- Arduino Seri Köprü (modules/arduino_serial)
-
Duyular
- Kamera (modules/camera)
- Kapsam: PiCamera2/OpenCV backend; çözünürlük, FPS, JPEG kalitesi ayarlanabilir, son kare yayımcısı.
- Kullanım: Gateway ile
/camera/*altında stream ve snapshot uçları (modül README’sine bakın). - Sınırlar: PiCamera2 sürücü/firmware gereksinimleri; düşük ışıkta hız/kalite ayarı gerekebilir.
- VLM Bridge (modules/vlm_bridge)
- Kapsam: OpenCV tabanlı yüz algılama/tanıma ve takip; dış işlemci sonuçlarını Pi5’e HTTP ile yollar.
- API:
POST /vlm/track { head_tilt, head_pan, drive? }→ Arduino “track” komutuna köprü. - Not:
POST /vlm/modeile objects/people/ocr/depth gibi yetenekler tek tek açılıp kapatılabilir. - Sınırlar: Ağ gecikmesi; kontrol döngüsünde stabilite için sınırlamalar (slew/ölü bant) önerilir.
- Konuşma Tanıma (modules/speech)
- Kapsam: SpeechRecognition ile çok dilli Google STT; I2S mikrofon; stereo’da DoA hesaplar.
- API:
/speech/start,/speech/stop,/speech/last,/speech/direction,/speech/track/* - Veri akışı: ALSA → çerçeveler → SpeechRecognition / Google STT → metin; stereo ise GCC-PHAT → açı.
- Sınırlar: DoA için stereo şart.
- Telemetri & Durum (modules/telemetry, modules/state_manager)
- Telemetry:
/telemetry/metricsPrometheus;/telemetry/eventsham olay yayımı. - State Manager:
/state/get,/state/set/emotions,/state/set/<key>— global durum ve duygular için kalıcı anahtar/değer desteği.
- Telemetry:
- Kamera (modules/camera)
-
İfade/Arayüz
-
Speak (TTS) (modules/speak)
- Kapsam: pyttsx3 veya Piper ile offline TTS; base64 WAV oynatma; ALSA çıkış cihazı seçimi.
- API:
/speak/say { text, engine? },/speak/play { data: base64-wav } - Sınırlar: Piper için model/binary gerekir; ses cihazı eşleşmesi (ALSA) şarttır.
-
NeoPixel (modules/neopixel)
- Kapsam: Donanım/simülatör otomatik; ileri seviye animasyonlar ve duygusal renk paletleri.
- API:
/neopixel/fill,/neopixel/effect,/neopixel/emote,/neopixel/animate - Sınırlar: LED sayısı ve hız config’den alınır; ağır animasyonlarda CPU yükü artabilir.
GET /neopixel/animations— returns a curated, human-friendly list of available animations. Use?show_all=trueto see every registered animation key.GET /neopixel/emotions— returns a simple list of emotion names (e.g.admiration,joy). Color codes are intentionally hidden from the UI; the service will pick a random palette variant when an emotion is triggered.POST /neopixel/animate— accepts a JSON body with fieldsname(animation key), optionalcolor("R,G,B" or "#RRGGBB") orr,g,bchannels, optionalemotions(list) anditerations. Example body:{ "name": "WAVE", "color": "0,255,255", "iterations": 2 }POST /neopixel/emote— convenience endpoint. Acceptsemotion(single name),emotions(list) ortext. If anemotionis provided, the server will randomly select one of the palette variants for that emotion and display it (no palette codes are returned in the API response for UI simplicity).- Behavior: The driver will attempt to play animations using the native Pi driver when available (hardware-accelerated). If the native driver does not support an animation name the server will fall back to Python implementations.
-
Interactions (modules/interactions)
- Kapsam: Kurallara göre NeoPixel efektleri tetikleme; CPU sıcaklık/yük, ağ burst, olaylar.
- API:
/interactions/event,/interactions/effect,/interactions/base,/interactions/state - Sınırlar: NeoPixel servisi yoksa no-op; gelişmiş segment/mask için API genişlemesi önerilir.
-
Animasyon (modules/animate)
- Kapsam: YAML tanımlı servo poz sekansları;
xAnimateService.run('name')ile tetikleme. - Şema örneği:
name,loop,steps[{ pose[], duration_ms|hold_ms }].
- Kapsam: YAML tanımlı servo poz sekansları;
-
Bildirimler (modules/notifier)
- Kapsam: Telegram/Discord köprüleri; test ucu ve basit metin gönderimi.
- API:
/notify/telegram,/notify/discord,/notify/test
-
-
Zeka
- LLM (Ollama) (modules/ollama)
- Kapsam: Kişilik (persona) yönetimi ile LLM sohbet; modül içi persona klasör yapısı.
- API:
/ollama/chat,/ollama/persona,/ollama/personas,/ollama/persona/select - Veri akışı: Speech → Ollama.chat → Speak; Interactions/NeoPixel opsiyonel duygusal tepki verebilir.
- LLM (Ollama) (modules/ollama)
-
Bağımlılıkları yükle (opsiyonel kolay kurulum scriptleri):
- Windows PowerShell veya Linux’ta kök dizinden çalıştırın:
install_all_requirements.pyya dainstall_all_requirements.sh - Donanım/harici yazılımlar (piper, ffmpeg, avrdude vb.) için ilgili modül README’lerine bakın
- Windows PowerShell veya Linux’ta kök dizinden çalıştırın:
-
Gateway’i başlat (önerilen üretim modu):
python run_robot.py- Varsayılan adres:
http://localhost:8080 - Örnek sağlık kontrolleri:
/neopixel/healthz,/speech/healthz,/arduino/healthz
-
Tek modül olarak çalıştırma (geliştirme/test):
- Örnek: NeoPixel Servis →
uvicorn modules.visual_output.neopixel.xNeopixelService:create_app --factory --host 0.0.0.0 --port 8092 - Örnek: Speech API →
python -m modules.voice.speech.xSpeechService --api
- Örnek: NeoPixel Servis →
Notlar:
- RPi5 üzerinde ALSA ses cihazları ve I2S mikrofon kart(lar)ı için sistem düzeyinde ayarlar gerekebilir (modül README’lerine bakın).
- Arduino bağlantısı için port otomatik bulunur; gerekirse
ARDUINO_PORTveARDUINO_BAUDile override.
Kök dizinde hazır Docker dosyaları bulunur:
Dockerfiledocker-compose.ymlmodules/gateway/config/config.docker.ymldocker-compose.full.ymlmodules/gateway/config/config.docker.full.ymldocker-compose.rpi.ymlmodules/gateway/config/config.docker.rpi.yml
- Build + başlat:
docker compose up --build -d
- Logları izle:
docker compose logs -f sentrybot-gateway
- Durdur:
docker compose down
Varsayılan Docker konfigürasyonu donanım bağımlı modülleri kapalı getirir ve API çekirdeğini başlatır.
Full profil (tüm modüller include, autostart kapalı):
docker compose -f docker-compose.yml -f docker-compose.full.yml up --build -d
Raspberry Pi 5 + Arduino profili (donanım modülleri açık):
-
docker compose -f docker-compose.yml -f docker-compose.rpi.yml up --build -d -
Sağlık kontrolü:
http://localhost:8080/healthz -
Swagger UI:
http://localhost:8080/docs -
ReDoc:
http://localhost:8080/redoc -
Modül include ayarlarını değiştirmek için
modules/gateway/config/config.docker.yml,modules/gateway/config/config.docker.full.ymlveyamodules/gateway/config/config.docker.rpi.ymldosyalarını düzenleyin. -
Alternatif bir gateway config kullanmak için
GATEWAY_CONFIGenvironment variable’ını override edin. -
Raspberry Pi/Linux cihaz eşlemeleri
docker-compose.rpi.ymliçinde hazırdır.
- Gateway yapılandırması:
modules/gateway/config/config.ymlserver.host / server.port(varsayılan: 0.0.0.0:8080)include.<module>anahtarları ile modülleri aç/kapat
- Modül yapılandırmaları: Her modül altında
config/config.yml- Örnek env değişkenleri:
ARDUINO_PORT,ARDUINO_BAUD,NEO_DEVICE,NEO_NUM_LEDS…
- Örnek env değişkenleri:
- Kamera, autonomy, VLM ve Ollama servisleri varsayılan olarak
127.0.0.1dinler. LAN erişimi için ilgiliserver.hostdeğerini0.0.0.0yapın veyaCAM_HOST,AUTONOMY_HOST,VLM_HOST,OLLAMA_SERVICE_HOSTortam değişkenlerini kullanın. Ayrıntı:docs/PI_DEPLOYMENT_RUNTIME.md. - Canlı düzenleme: Config Center UI →
/config/ui(Gateway açıkken)
Gateway açıkken tüm modül uçları tek porttadır. Genel sağlık uçları: /<modül>/healthz.
- Arduino Seri:
/arduino/*– hello, request/send, telemetry - VLM Bridge:
/vlm/track– dış işlemci komut köprüsü - Kamera:
/camera/*– API/stream - NeoPixel:
/neopixel/*– efektler, duygular, animasyon - Interactions:
/interactions/*– kural motoru, event tetikleme - Speak (TTS):
/speak/*– say/play - Speech (ASR/DoA):
/speech/*– tanıma başlat/durdur, yön, takip - Ollama:
/ollama/*– chat, persona yönetimi - PiServo:
/piservo/*– kulak jestleri - Telemetry:
/telemetry/*– Prometheus/metrics, event - Diagnostics:
/diagnostics/*– self-check ve rapor - State Manager:
/state/*– global durum/emotions - Scheduler:
/scheduler/*– iş listesi - Scheduler:
/scheduler/*– iş listesi, dinamik görev ekleme/silme ve sonuç takibi - Notifier:
/notify/*– Telegram/Discord köprüleri - Config Center:
/config/*– YAML okuma/düzenleme, UI
Detaylar ve örnek istekler her modülün README’sinde mevcuttur.
- RPi5 ana bilgisayar, Arduino (ör. Mega) USB ile bağlı
- I2S mikrofon(lar) (stereo önerilir) → Offline ASR ve DoA için
- MAX98357A I2S DAC → hoparlör çıkışı (Speak modülü)
- WS2812/NeoPixel şerit + Jewel (7) + Stick (16) varsayılan haritalama
- İki mini servo (kulaklar) → PiServo
- Kamera: PiCamera2 veya USB Webcam (auto seçimi desteklenir)
- Görüntü işleme ağır ise bir PC’ye stream + VLM Bridge ile komut köprüleme
Arduino tarafı gerçek zamanlı I/O ve hareket kontrolünden sorumludur. NDJSON tabanlı satır‑satır komutlarla çalışır.
- I2C Servo Sürüş (PCA9685)
- Frekans: 50 Hz. Kanallar: 0–15 (konfigürasyonla atanır).
- Konfig makroları (örnek):
SERVO_USE_PCA9685=1,PCA9685_ADDR=0x40,SERVO_MIN_US=500,SERVO_MAX_US=2500. - detach/reattach ve tam‑kapat (full‑off) kenar durumları ele alınmıştır.
- Lazerler (iki adet X‑cross)
- Firmware komutu:
{ "cmd":"laser", "id":1|2, "on":true },{ "cmd":"laser", "both":true, "on":true },{ "cmd":"laser", "on":false }. - Pi tarafı API:
/arduino/laser/one/{1|2},/arduino/laser/both,/arduino/laser/off(gateway altında).
- Firmware komutu:
- LCD 16×1 ekranlar
- Donanımsal olarak 8×2 gibi adreslenir; 16 karakterlik satırlar 8+8 olarak yazdırılır (kutucuk sorunu çözülür).
- Ultrasonik, IMU, PID, Stepper
- Komut yüzeyi:
set_servo,set_pose(duration),leg_ik,stepper(pos/vel/cfg),home/zero,pid on/off,stand/sit,imu_read/cal,eeprom save/load,tune,policy,track,telemetry_*,get_state,estop.
- Komut yüzeyi:
Donanım bağlamaya dair pratik notlar:
- Pi↔Arduino seviye dönüştürücü yönü doğru olmalı (Pi→LV, Arduino→HV hatları). I2C için pull‑up’lar tek tarafta yeterlidir.
- PCA9685 beslemesi ve servo güç hattı kalın iletken ve ortak GND ile bağlanmalıdır.
Gateway çalışıyorsa tüm uçlar tek porttadır. Aşağıdaki istekler örnektir:
-
Lazerleri kontrol et (Arduino üzerinden)
- Tek lazer: POST
/arduino/laser/one/1 - Her ikisi: POST
/arduino/laser/both - Kapat: POST
/arduino/laser/off
- Tek lazer: POST
-
NeoPixel duygusal renk gösterimi
- POST
/neopixel/emotebody:{ "text": "joy curiosity", "duration": 0.25 }
- POST
-
Görüntü işleme köprüsü (dış istemci → servo)
- POST
/vlm/trackbody:{ "head_pan": 20, "head_tilt": -5 }
- POST
-
Konuşma
- ASR başlat/durdur:
/speech/start,/speech/stop - TTS:
/speak/saybody:{ "text": "Merhaba!" }
- agent_core: 3-katmanlı LLM tabanlı otonom zekâ (Router, Sub-agents, Persona) ve epizodik bellek yönetimi.
- ai_provider: (eski adıyla ollama) LLM sohbet ve persona yönetimi; LLM endpointleri.
- arduino_serial: Arduino Mega ile NDJSON seri köprü. Servo, stepper, imu, telemetry ve lazer kontrolü (esp_link'i içerir).
- autonomy: Live Mode. Duygu durum yönetimi (MoodManager), davranış döngüsü, VLM algı birleştirme ve otonom tepki/sahne yöneticisi.
- calibration: Servo, Kamera ve Ses kalibrasyon yardımcıları.
- camera: PiCamera2/OpenCV backend ile görüntü yakalama ve yayın.
- cognitive_memory: (eski adıyla social_db) Kişiler, ilişkiler, görülme kayıtları, sohbet geçmişi ve anıları tek merkezde toplayan birleşik SQLite bellek.
- common: Ortak yardımcılar, paylaşılan duygu/ifade (emotion) sözlüğü (
emotion_vocab.py). - expression: Semantik ifade motoru. Sistem olaylarını senkronize animasyon, renk ve oled yüz ifadelerine dönüştürür (interactions'ı içerir).
- gateway: Ana giriş noktası. Tüm modül router'larını tek bir FastAPI uygulamasında toplar.
- hardware: RPi5 sağlık/sistem, I2C tarama, GPIO özet uyarıları.
- motion: (eski animate ve piservo) YAML tabanlı servo sekansları ve kulak jestleri (I2C ve PWM).
- mutagen: Mutagen CLI üzerinden dosya senkron yönetimi (cihaz ↔ robot).
- ota: Over-the-air güncelleme altyapısı (örn: uzaktan Arduino firmware dağıtımı).
- runtime_console: Logosuz, panel tabanlı sade terminal arayüzü / TUI görünümü (logwrapper'ı içerir).
- scheduler: Dinamik zamanlanmış periyodik görevler ve HTTP ping işleri.
- system_control: (eski state_manager, diagnostics, telemetry, config_center, notifier) Global sistem durumu, donanım/yazılım sağlık kontrolü, telemetri verileri ve yapılandırma yönetimi.
- visual_output: (eski neopixel ve oled_faces) WS2812 LED animasyonları, renk paletleri ve SSD1306 prosedürel göz ifadeleri.
- vlm_bridge: Yüz algılama/tanıma (OpenCV) ve Vision Language Model isteklerini işleyip donanım komutlarına dönüştürme.
- voice: (eski speech, speak, wakeword) SpeechRecognition ASR, ses yönü, TTS ve OpenWakeWord dinleyicisi.
- Hedefe Bak (Görüntü → Servo): Dış istemci görüntüyü işler →
/vlm/trackile açı gönderir → Arduino (PCA9685) pan/tilt yapar. - Konuş ve Yanıtla:
/speech/startile dinle → metni/ollama/chat’e gönder → yanıtı/speak/sayile seslendir → Interactions NeoPixel efekt tetikler. - Duruma Göre Işıklar: Interactions CPU ısısı/yük, ağ burst ve olay akışını izler → NeoPixel’de base/transient animasyonlar oynatır.
- Lazer/LCD/Ultrasonik:
/arduino/laser/*ile lazerleri tekli/ikili; ultrasonik ölçümleri LCD’de 16×1 uyumlu göster.
- ASR başlat/durdur:
Repo, modül merkezli çalışma akışını destekleyen etiketleme ve yardımcı iş akışlarıyla gelir.
- PR Etiketleyici (otomatik)
- Değişen dosya yollarından
modules/<ad>/...ile modül adı bulunur vemodule: <ad>etiketi eklenir. - Branch adına göre tür etiketi:
type: feature(feat/, feature-) ve hedef branch etiketi:target: dev.
- Değişen dosya yollarından
- Etiket Eşitleme
- Depodaki etiketleri bir YAML tanımıyla senkron tutar (yeni modüllere renkli etiketler).
- Açık PR’ları Geriye Dönük Etiketleme
- Actions → “Relabel Open PRs” → Run workflow. Değişen dosyalardan modül tespit eder; eksik etiket varsa oluşturur ve uygular.
Önerilen ek iş akışları (isteğe bağlı):
- Lint/Test (Ruff/Black/Pytest) — değişen modüllerle sınırlı koşum
- Arduino derleme kontrolü (
arduino-cli) — firmware bütünlüğü - actionlint/yamllint — workflow sağlığı
- pip‑audit/safety ve gitleaks — güvenlik taramaları
- Her modül tek sorumluluk ve küçük bileşenlerden oluşur
x<ModuleName>Service.pyservis başlatıcıdır (app fabrikası + config yükleyici)- Dosya yapısı örneği ve kurallar:
.github/copilot-instructions.md - Konfig değerleri yalnızca YAML’dan okunur; kodda hardcode edilmez
- Test edilebilirlik ve loglama önceliklidir
- Gateway: modules/gateway/README.md
- Arduino Serial: modules/arduino_serial/README.md
- Hardware: modules/hardware/README.md
- Camera: modules/camera/README.md
- VLM Bridge: modules/vlm_bridge/README.md
- NeoPixel: modules/neopixel/README.md
- Interactions: modules/interactions/README.md
- Speak (TTS): modules/speak/README.md
- Speech (ASR/DoA): modules/speech/README.md
- PiServo: modules/piservo/README.md
- Animate: modules/animate/README.md
- State Manager: modules/state_manager/README.md
- Telemetry: modules/telemetry/README.md
- Scheduler: modules/scheduler/README.md
- Diagnostics: modules/diagnostics/README.md
- Notifier: modules/notifier/README.md
- OTA: modules/ota/README.md
- Mutagen: modules/mutagen/README.md
- Config Center: modules/config_center/README.md
- Log Wrapper: modules/logwrapper/README.md
- LLM (Ollama): modules/ollama/README.md
PR’ler ve öneriler memnuniyetle karşılanır. Yeni modül eklerken DryCode kurallarına ve modül şablonuna uyun. Küçük, okunabilir, test edilebilir değişiklikler tercih edilir.
Projeyi surdurulebilir sekilde gelistirmemize destek olmak isterseniz GitHub Sponsors uzerinden sponsor olabilirsiniz:
Destek detaylari icin: .github/SUPPORT.md
SentryBOT NC-Atif 1.0 (Ticari Kullanim Yasak, Atif Zorunlu) — ayrintilar icin LICENSE dosyasina bakin.