


本科在读 · 研究方向:具身智能 / 世界模型 / 机器人强化学习
Research Interest: Embodied AI / World Models / Model-Based RL

- 研究方向聚焦 具身智能(Embodied AI) 与 世界模型(World Model),探索机器人端到端学习与自主导航
- 独立完成 DreamerV3 世界模型导航系统,正在复现 UniWM 统一世界模型(视觉展望 + 规划 + 记忆增强)
- 关注 Model-Based RL、潜在空间想象规划、Sim2Real、视觉表征学习
- 长期目标:从仿真到真实环境的具身智能迁移


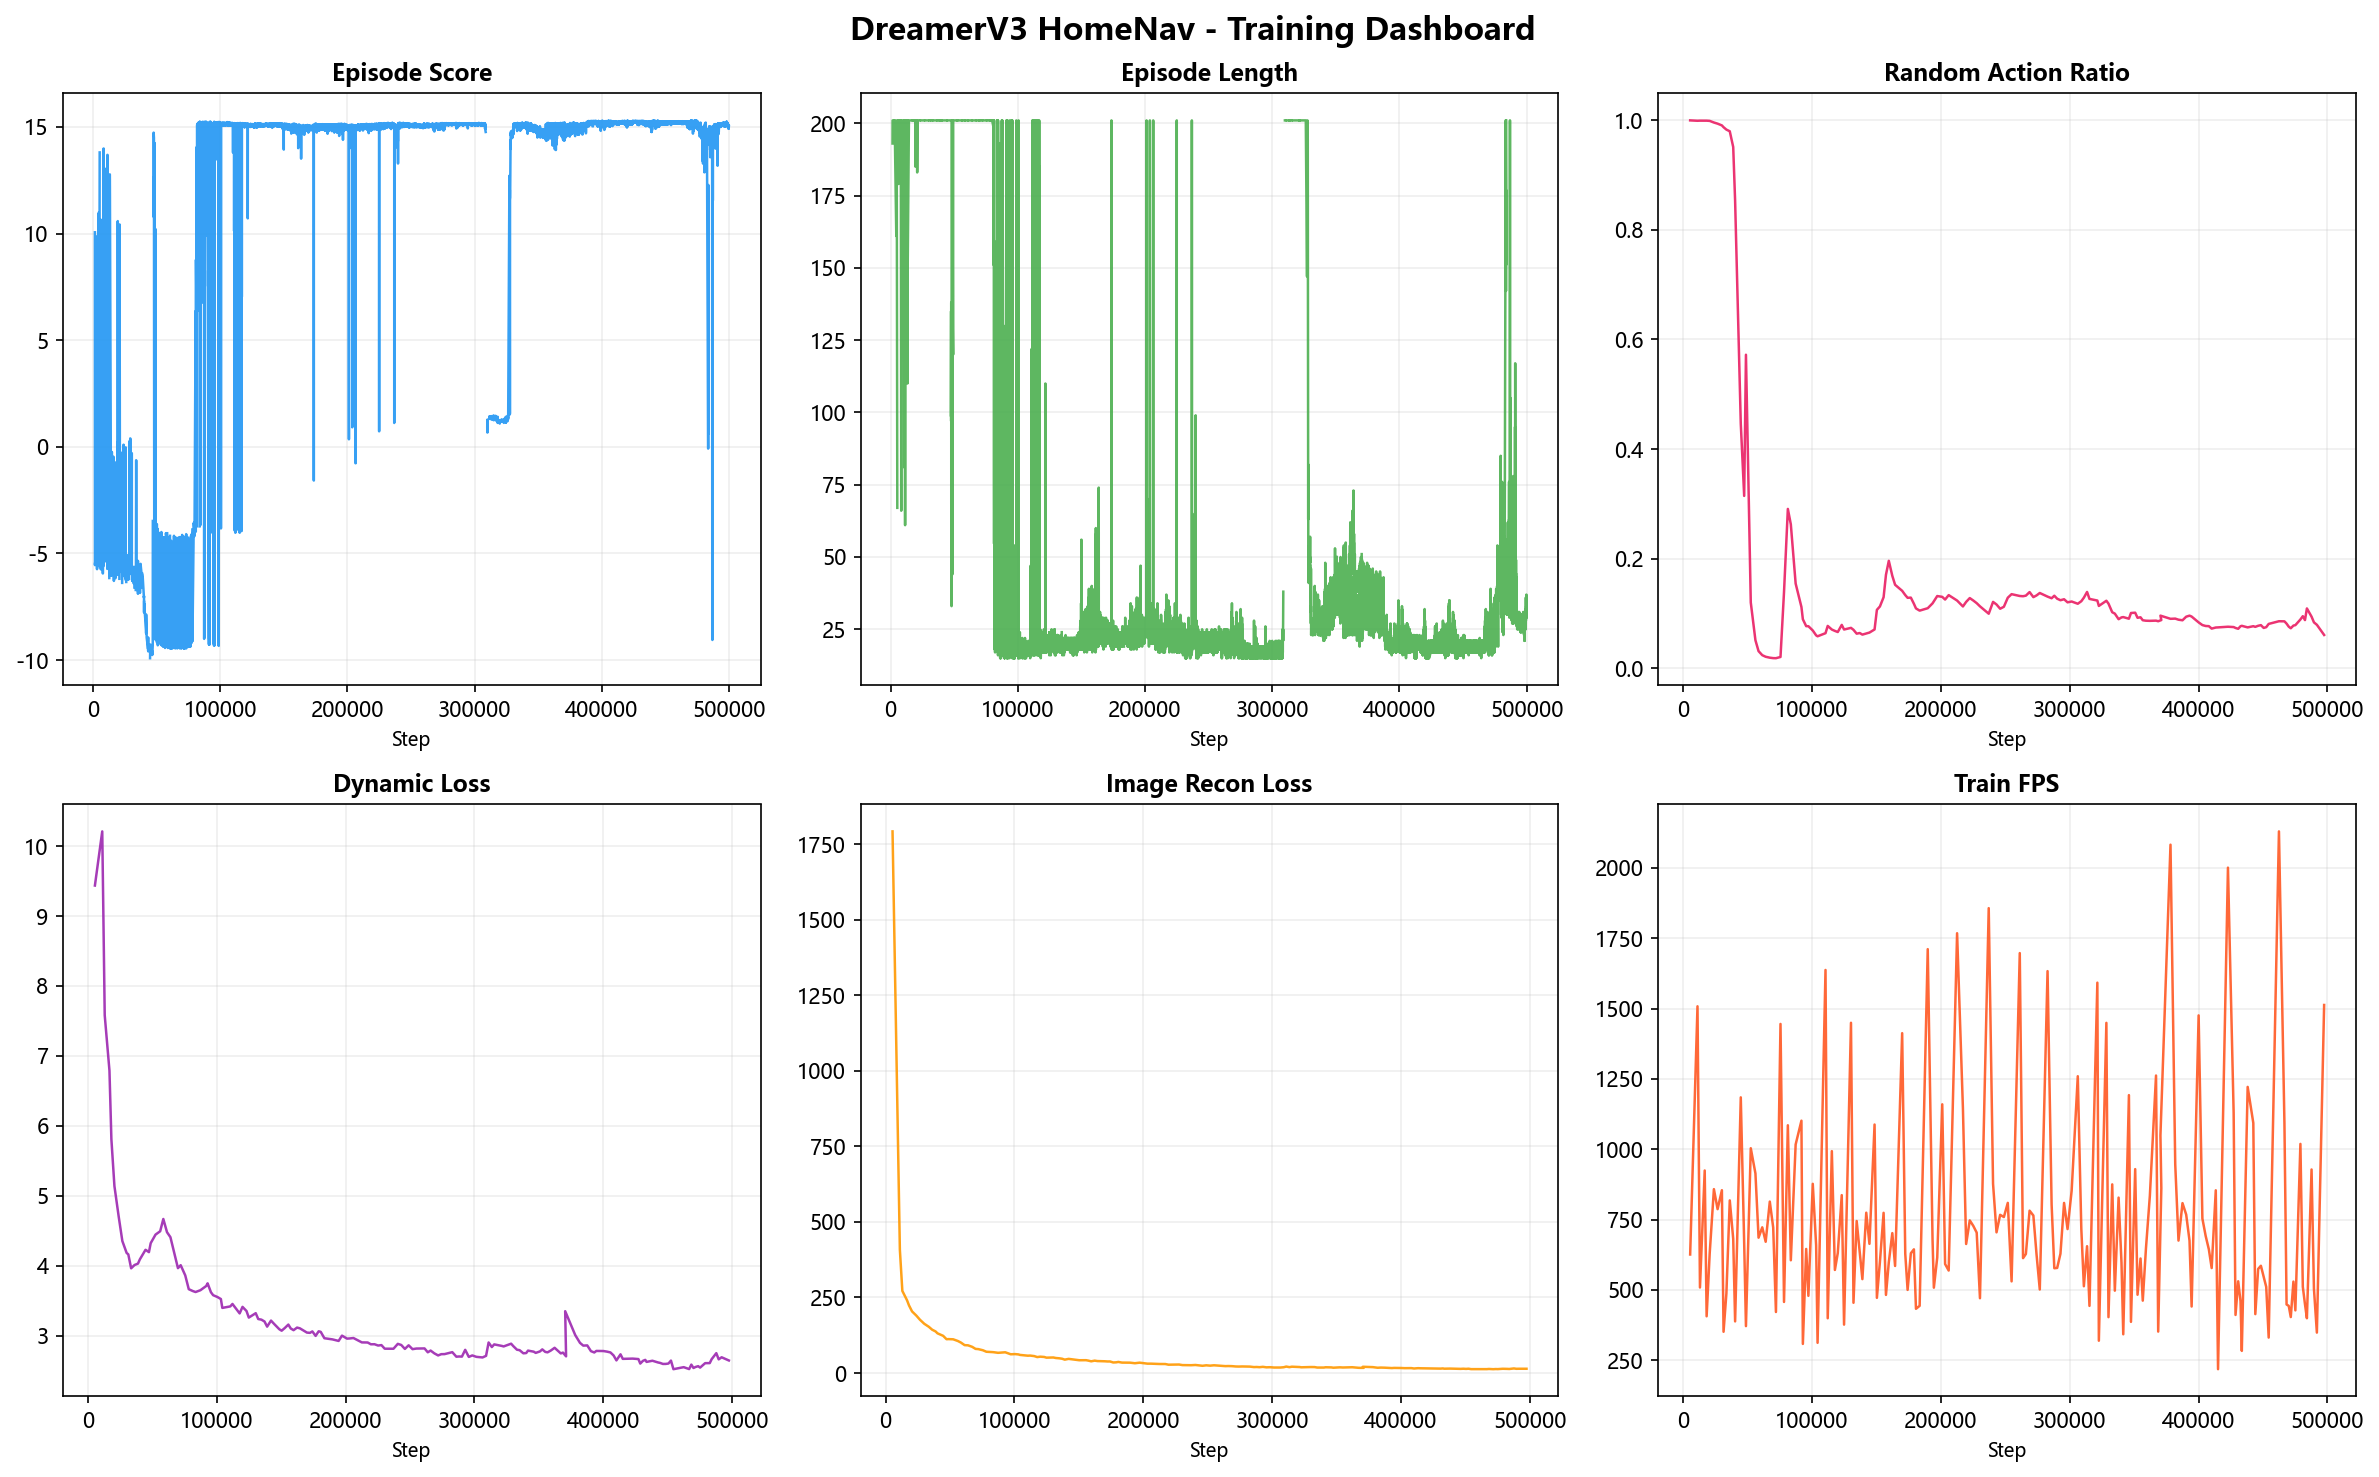
- 以 RSSM 世界模型为核心,实现端到端视觉导航,替代传统「感知—建图—规划—控制」模块化架构
- 潜在空间多分支想象规划:导航成功率 > 90%,决策效率提升约 10 倍
- 完整交付:论文(LaTeX)+ 代码 + 训练数据 + 模型权重


论文 UniWM 的复现与研读:以单一多模态自回归骨干统一视觉展望(Foresight)与规划(Planning),通过分层记忆机制融合短期感知线索与长期轨迹上下文,实现记忆增强的端到端视觉导航。
- 关键技术:Anole-7b · LoRA 微调 · 记忆银行(Memory Bank)· 视觉展望
- 复现进度:
骨架/环境 ██░░ 核心模型 ░░░░ 训练评估 ░░░░

基于 ShuffleNetV2 的猕猴桃叶片四分类病害识别系统,融合温湿度多模态输入实现环境风险预警,桌面端 + Web 端双形态交付。
- 部署模型 ShuffleNetV2(1.26M 参数),测试准确率 85.47%,推理延迟 ~48.6ms/图
- 四分类病害识别:褐斑病 / 灰霉病 / 健康 / 溃疡病
- 多模态融合:图像识别 + 温湿度输入 → 环境风险等级与防治建议
- 双端交付:Tkinter 桌面端(PyInstaller 打包 exe)+ Flask Web 端
基于 SE-ResNet(Squeeze-and-Excitation + ResNet34)的猕猴桃溃疡病图像分类模型,含数据预处理、训练脚本、评估报告与可视化。
轻量设备远程调用高性能桌面算力的无缝办公方案(概念与早期开发阶段)。


Python、数据分析、算法与深度学习的系统学习笔记。


联系我 · Reach me: 见仓库主页或提交 Issue